移动机器人 / AMR 视觉主控方案
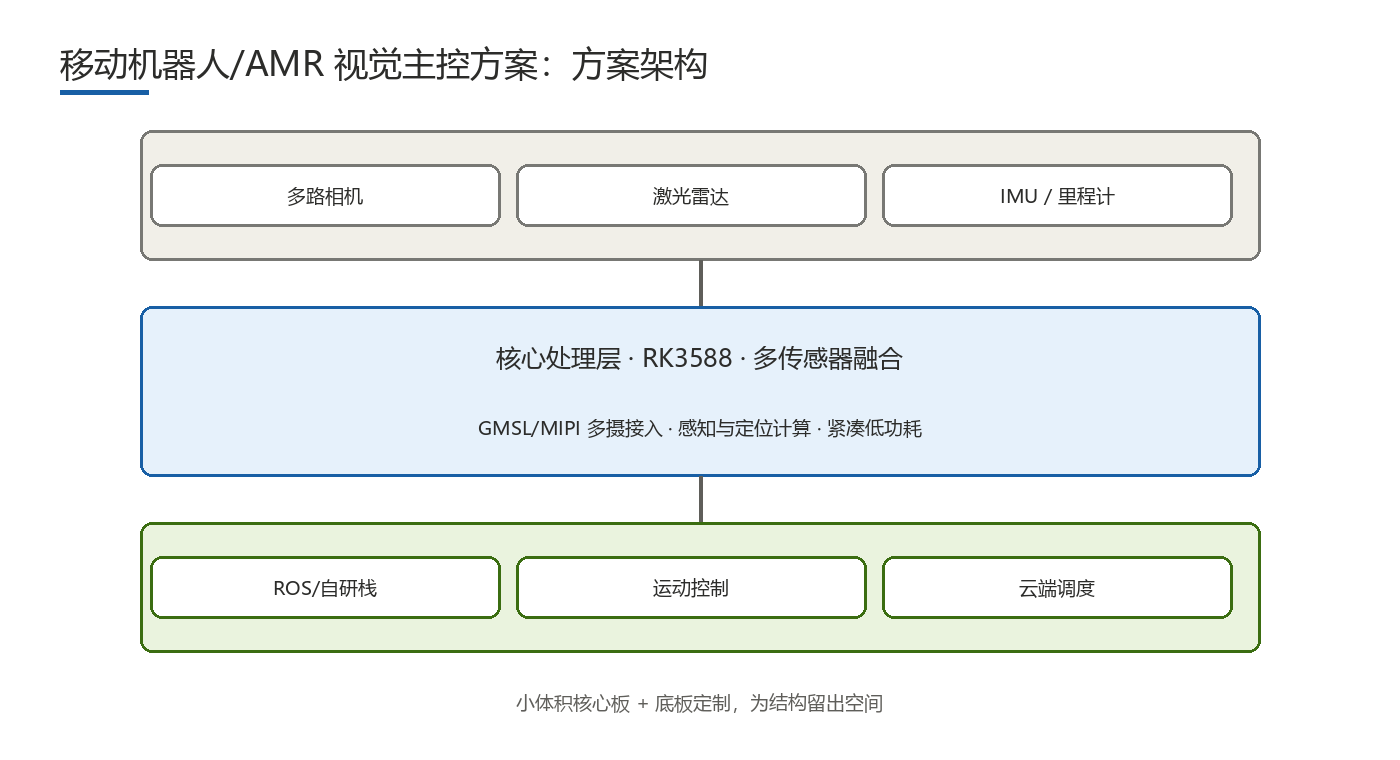
AMR 与服务机器人的视觉主控要在有限空间与功耗预算里完成感知、定位与决策。本方案以 RK3588 为核心,支持相机、激光雷达与 IMU 多传感器融合,提供 GMSL 多摄接入与紧凑低功耗板卡设计,兼容 ROS 与自研算法栈。虹音科技工程师直连支持,48 小时内给予选型建议,欢迎提交需求免费评审。
场景痛点
- 进口机器人主控价格高昂、供货周期长,项目排期被动
- 机身空间与功耗预算紧张,主控板卡大、发热高难以装入整机
- 多传感器(相机/激光雷达/IMU)时间同步与数据融合开发门槛高
- 多路相机接入受限于接口数量,扩展 GMSL 链路又缺乏成熟参考设计
- 从样机到量产平台断档,开发板方案难以直接转化为可量产的产品硬件
推荐硬件配置
| 主控平台 | RK3588(4×A76+4×A55),感知与决策一体化视觉主控 |
|---|---|
| AI 算力 | 6TOPS NPU,用于 SLAM 前端特征、障碍物检测与语义分割 |
| 内存与存储 | LPDDR4/4x(大内存可选)+ eMMC,满足地图数据与多路图像缓存 |
| 多传感器接入 | MIPI CSI 多路 + GMSL 扩展多摄,UART/SPI 接入 IMU,以太网对接激光雷达 |
| 运动控制接口 | CAN/RS485 对接底盘控制单元,GPIO 联动急停与指示 |
| 结构与供电 | 紧凑低功耗板卡,支持电池宽压输入与无风扇散热,适配机体内置 |
软件能力
- ROS 适配:提供 Ubuntu + ROS/ROS2 环境支持与常用传感器驱动适配
- 多传感器融合:相机、激光雷达与 IMU 时间同步方案,支撑 SLAM 与导航栈
- NPU 视觉算法:障碍物检测、语义分割等模型 RKNN 部署与性能调优
- 自研栈适配:开放底层接口与 BSP 文档,配合客户自有感知与规划算法移植
- 量产工具链:镜像批量烧录、产测脚本与 OTA 升级方案,打通样机到量产
交付物与服务
- 需求评审(免费):梳理传感器清单、算力预算与底盘接口,48 小时内给予选型建议
- 硬件设计:核心板 + 载板定制、GMSL 链路设计、结构与散热适配机型
- BSP/驱动:系统裁剪、多传感器驱动与时间同步方案开发
- 样机联调:配合 ROS/自研栈联调、SLAM 与导航效果验证
- 小批量与量产支持:小批量起订、批量烧录产测与长期生命周期供货
常见问题
Q:RK3588 跑 SLAM 和视觉感知会互相抢资源吗?
方案将传统 SLAM 计算放在 CPU,深度学习感知任务跑在 6TOPS NPU 上,天然分区互不抢占。具体分配取决于您的算法栈,工程师会在联调阶段协助做负载分析与优化,确保定位与感知同时满足实时性要求。
Q:我们的算法是自研的,不用 ROS,可以适配吗?
可以。方案提供完整的 BSP 文档与底层接口,客户可直接在 Ubuntu/Debian 环境部署自研算法栈,我们负责系统裁剪、驱动与性能调优配合。具体适配范围会在免费需求评审中明确,48 小时内给予初步选型建议。
Q:GMSL 多摄对机器人项目有什么好处?
GMSL 用同轴线传输多路高清视频,布线简单、抗干扰强,适合机身狭长、相机分布分散的 AMR 结构。方案提供 GMSL 摄像头链路设计与多路驱动适配,减少客户在接口扩展上的踩坑成本。详见我们官网 GMSL 方案文章。
Q:样机验证后如何过渡到量产?
方案基于可量产的核心板 + 载板架构,样机与量产硬件同源,避免开发板转产的二次设计。量产阶段提供批量烧录、产测脚本与供应链备货支持。我们支持小批量起订,具体量产计划可在免费需求评审后随方案书确认。