GMSL 相机接入 RK3588:机器人与车载视觉的多摄方案
GMSL 相机通过「串行器—同轴线—解串器」接入瑞芯微 RK3588:解串器将同轴上的串行信号还原为 MIPI CSI-2 数据流,交给 SoC 的 ISP 处理。相比 MIPI 直连,GMSL 支持相机远端布设与单线传输,是机器人与车载多摄的主流接入方案。
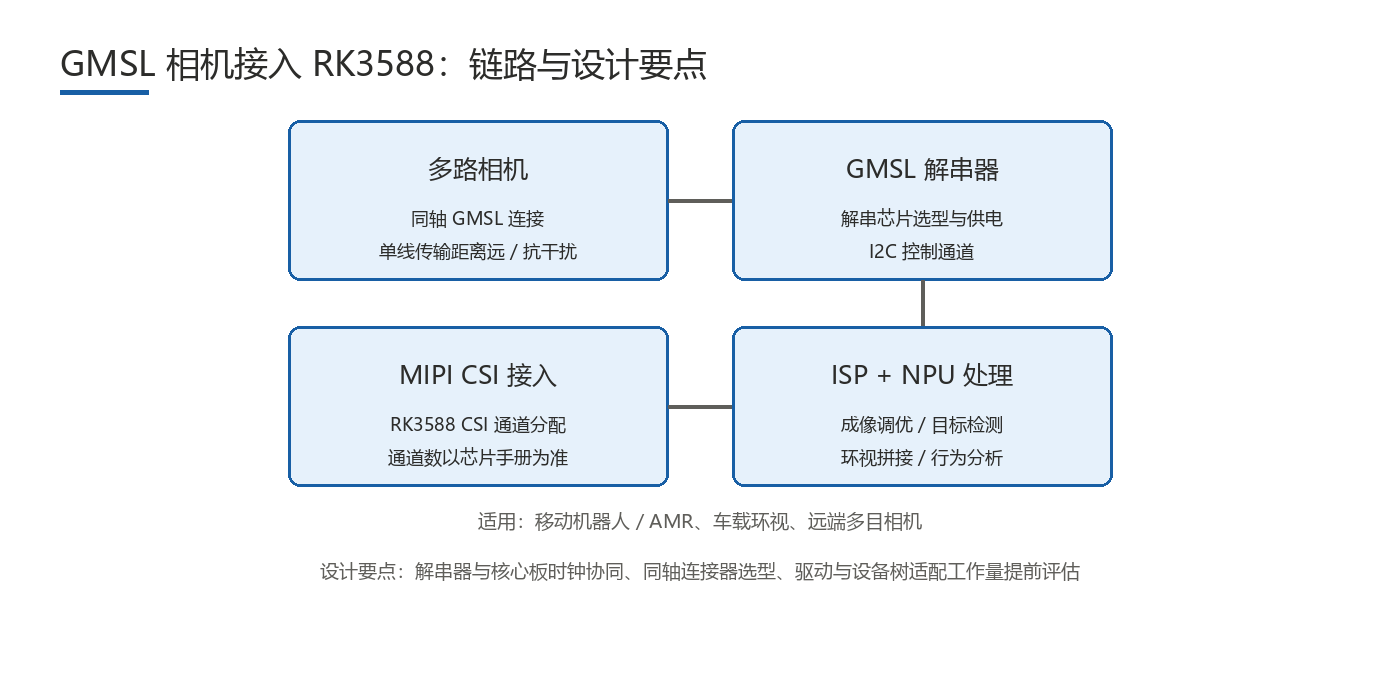
为什么多路相机系统愿意为 GMSL 增加串解器件?移动机器人、AMR 和车载视觉里相机往往不止一路:环视要 4 路,前视、后视加舱内监控很容易到 6~8 路。MIPI CSI-2 接口直接、延迟低,但走线一般建议控制在 20~30cm 以内(具体以芯片手册为准),差分对还需严格等长;线束一长,信号完整性和 EMC 都难以控制。GMSL 用一根同轴线同时传输视频与控制信号,配合 PoC 方案还可同线供电,传输距离可达数米量级(以器件手册为准),抗干扰能力也明显更强——「相机放在哪里」从布线问题简化为安装问题。
GMSL 和 MIPI 相机接口怎么选?
| 维度 | MIPI CSI-2 | GMSL |
|---|---|---|
| 传输距离 | 通常 20~30cm 以内 | 数米量级,远端布设 |
| 线缆 | 多对差分排线,需等长 | 单根同轴线,布线简单 |
| 抗干扰 | 长距离下易受干扰 | 同轴屏蔽,抗扰性好 |
| 供电 | 需单独供电 | 可 PoC 同线供电 |
| 成本 | 链路成本低 | 需增加串行器/解串器 |
简单说:板内短距离直连选 MIPI;相机远离主板、路数多、布线环境复杂的场景选 GMSL。两者并非替代关系,不少项目混合使用——近端相机走 MIPI,远端相机走 GMSL。另外注意 GMSL 链路带宽固定,同轴可承载的分辨率×帧率×位深组合有明确上限,立项时先把每一路的目标规格写清楚,再核对链路带宽预算,避免打样后才发现带不动。
GMSL 相机接入 RK3588 的完整链路是什么样?
完整链路是:GMSL 相机(内置串行器)→ 同轴线 → GMSL 解串器 → MIPI CSI-2 → RK3588 ISP → 应用层。解串器把同轴串行信号还原为 MIPI 数据流,接入 RK3588 的 MIPI 输入接口;RK3588 支持多路 MIPI CSI 输入,ISP 具备多路并发处理能力,具体路数与 Lane 分配方案以芯片手册为准——这是硬件设计前期就要确认的关键项。
哪些场景适合用 GMSL 多摄方案?
- 移动机器人 / AMR:底盘四周多路避障与导航相机远离主板,线缆随机构运动反复弯折,同轴线比排线可靠得多。
- 车载环视(AVM):四路鱼眼相机经 GMSL 汇聚到主机,RK3588 完成拼接与显示,还能并行跑泊车感知模型。
- 多目远端相机:巡检机器人等头部与机体分离的设备,一根同轴同时解决视频、控制、供电三个问题。
GMSL 底板硬件设计要注意哪些坑?
- 解串器选型:确认路数、单路分辨率与帧率上限、是否 PoC 供电,以及与相机端串行器是否配对,具体参数以芯片手册为准。
- 供电设计:解串器与相机端供电要做隔离与防反接,PoC 网络的电感选型直接影响视频信号质量。
- 同轴连接器:常用 Fakra 或微型同轴座,注意 50Ω 阻抗匹配,线缆弯折半径按厂商规格执行。
- 防护设计:车载与机器人场景建议增加 ESD 器件与共模滤波,线缆出口处是薄弱点。
GMSL 驱动调试的工作量有多大?
GMSL 链路驱动涉及三层 I2C 配置:相机 sensor、串行器、解串器,初始化时序通常要自行编写或适配;RK 平台上还需对接 rkcif/rkisp 驱动框架,配置通路与数据格式。调试的典型路径是:先用 i2cdetect 和示波器确认 I2C 访问正常,再看解串器锁定状态,最后逐级验证图像进入 ISP。有成熟参考设计的解串器方案调试周期明显更短;完全新配的链路,预留 2~4 周调试窗口比较稳妥,具体视项目复杂度而定。
常见问题
- Q1:GMSL 相机能直接接 RK3588 吗?不能直连,需要经 GMSL 解串器转换为 MIPI CSI-2 信号后接入,RK3588 端按 MIPI 相机通路配置驱动,支持的路数与 Lane 分配以芯片手册为准。
- Q2:一根同轴线能同时传视频和供电吗?采用 PoC 方案可以在同轴上叠加供电,但要求串行器与解串器两侧支持并配套 PoC 网络,电感选型会影响视频质量,具体以器件手册为准。
- Q3:GMSL 链路调试从哪里入手?先用 i2cdetect 确认 sensor、串行器、解串器三层器件 I2C 可访问,再查解串器锁定寄存器状态,最后逐级验证图像进入 ISP,每次只改一处便于定位。
- Q4:4 路 GMSL 相机会占满 RK3588 的 ISP 吗?取决于各路分辨率与帧率组合,RK3588 ISP 支持多路并发,但带宽预算要按具体视频规格核算,结论以芯片手册与实测为准。
总结来说,相机远离主板、路数多、布线环境复杂的多摄项目,GMSL 加 RK3588 是成熟的架构组合;板内短距离直连则不必引入串解器件。立项前把链路带宽预算、解串器选型与驱动适配工作量确认清楚,能明显降低后期返工风险。
相关阅读:RK3588 摄像头方案详解:MIPI CSI 接口、多路接入与调试要点、RK3588、RK3576、RK3568 核心板怎么选?选型对比与建议、RK3588/RK3576 新底板 BSP 点亮清单:从上电到系统跑起来。
深圳市虹音科技有限公司(HONGYIN TECH)提供 RK3588/RK3576/RK3568 等平台的嵌入式项目定制服务,免费需求评审、工程师直连、小批量起订。把你的需求清单发给我们,48 小时内收到选型建议与报价。
联系方式:电话 13728726926|邮箱 sales@hoyin-tech.com|官网 www.hoyin-tech.com|地址:深圳市宝安区航城街道三围社区凡荣科创园 A 栋 301。